Robotik & Mekatronik Sistem Tasarımı
Paraplejik bireyler için giyilebilir dış iskelet mimarisi.
Mekanik, elektronik, robotik ve gömülü yazılımı aynı çatı altında buluşturan; fikirden tescilli ticari ürüne uzanan yerli mühendislik gücü.

INSOL İnovatif Çözümler A.Ş., grup bünyemizde mekanik, elektronik, robotik ve gömülü yazılım disiplinlerini aynı çatı altında buluşturan yüksek teknoloji ve AR-GE merkezimizdir.
Fikirden tescilli ticari ürüne uzanan mühendislik yolculuğunda; mekanik tasarımdan elektronik kart mimarisine, aktüatör kontrol sistemlerinden dinamik kullanıcı arayüzlerine kadar tüm süreçleri kendi öz kaynaklarıyla geliştirir. INSOL, Türkiye'nin medikal robotik alanındaki yerli ve tescilli mühendislik gücünü temsil eder.
Paraplejik bireyler için giyilebilir dış iskelet mimarisi.
Anlık veri izleme, sensör yönetimi ve RehaSoft 1.1 arayüz kontrol yazılımları.
Biyomekanik eklem simülasyonları ve klinik uyum sertifikasyon süreçleri.
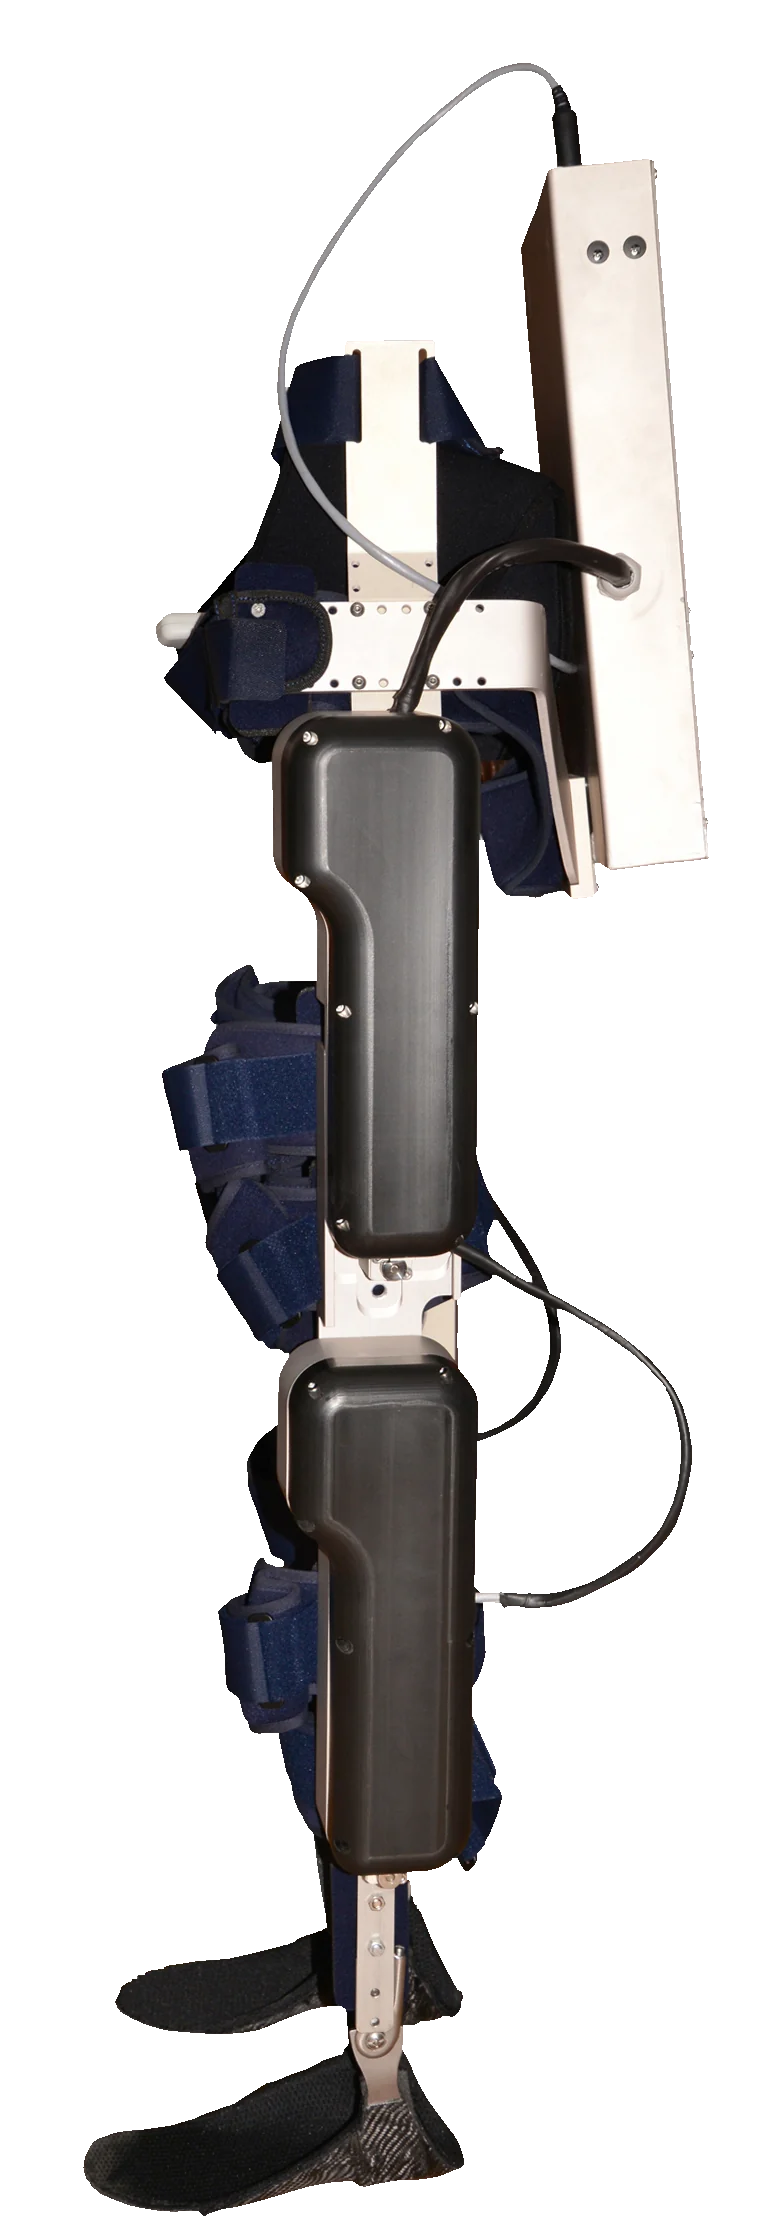
INSOL tarafından geliştirilen WALKK®, yürüme engelli ve paraplejik bireylerin ilk aşamada klinik rehabilitasyonlarında, ikinci aşamada ise günlük yaşamlarında ayakta durmalarını, oturup kalkmalarını ve harmonik biçimde yürümelerini sağlayan giyilebilir bir dış iskelet sistemidir.
Aşağıdaki arşiv kaydı, WALKK®'ın fiziksel ürününü ve hareket yaklaşımını gerçek kullanım bağlamında gösterir. Bu hareketin arkasında mekanik ve ergonomi, elektronik ve güvenlik, kontrol ve izleme bileşenlerinden oluşan bütünleşik bir mühendislik mimarisi bulunur.
Klinik rehabilitasyondan günlük yaşam mobilitesine uzanan kullanım hedefi, cihazın ayakta durma, oturup kalkma ve destekli yürüme yaklaşımı üzerinden görünür hâle gelir.
Kaynak belge, WALKK®'ın gelişimini üç eksende kuruyor: INSOL bünyesinde geliştirilen teknoloji, klinik ve biyomekanik üstünlükler, ardından resmî tescil portföyü.
Kaynak akışı / A — B — CWALKK®'un tüm mekanik konstrüksiyonu, gövde şasi bileşenleri, elektronik kart tasarımları, aktüatör sürücüleri ve kontrol yazılımları tamamen INSOL bünyesindeki mühendislik ekibi tarafından geliştirilmiştir.

 Elektronik / İmalat


WALKK®; prototip aşamasını geçmiş, tüm testlerini başarıyla tamamlamış, resmî makamlarca tescillenmiş ticari bir medikal cihazdır:
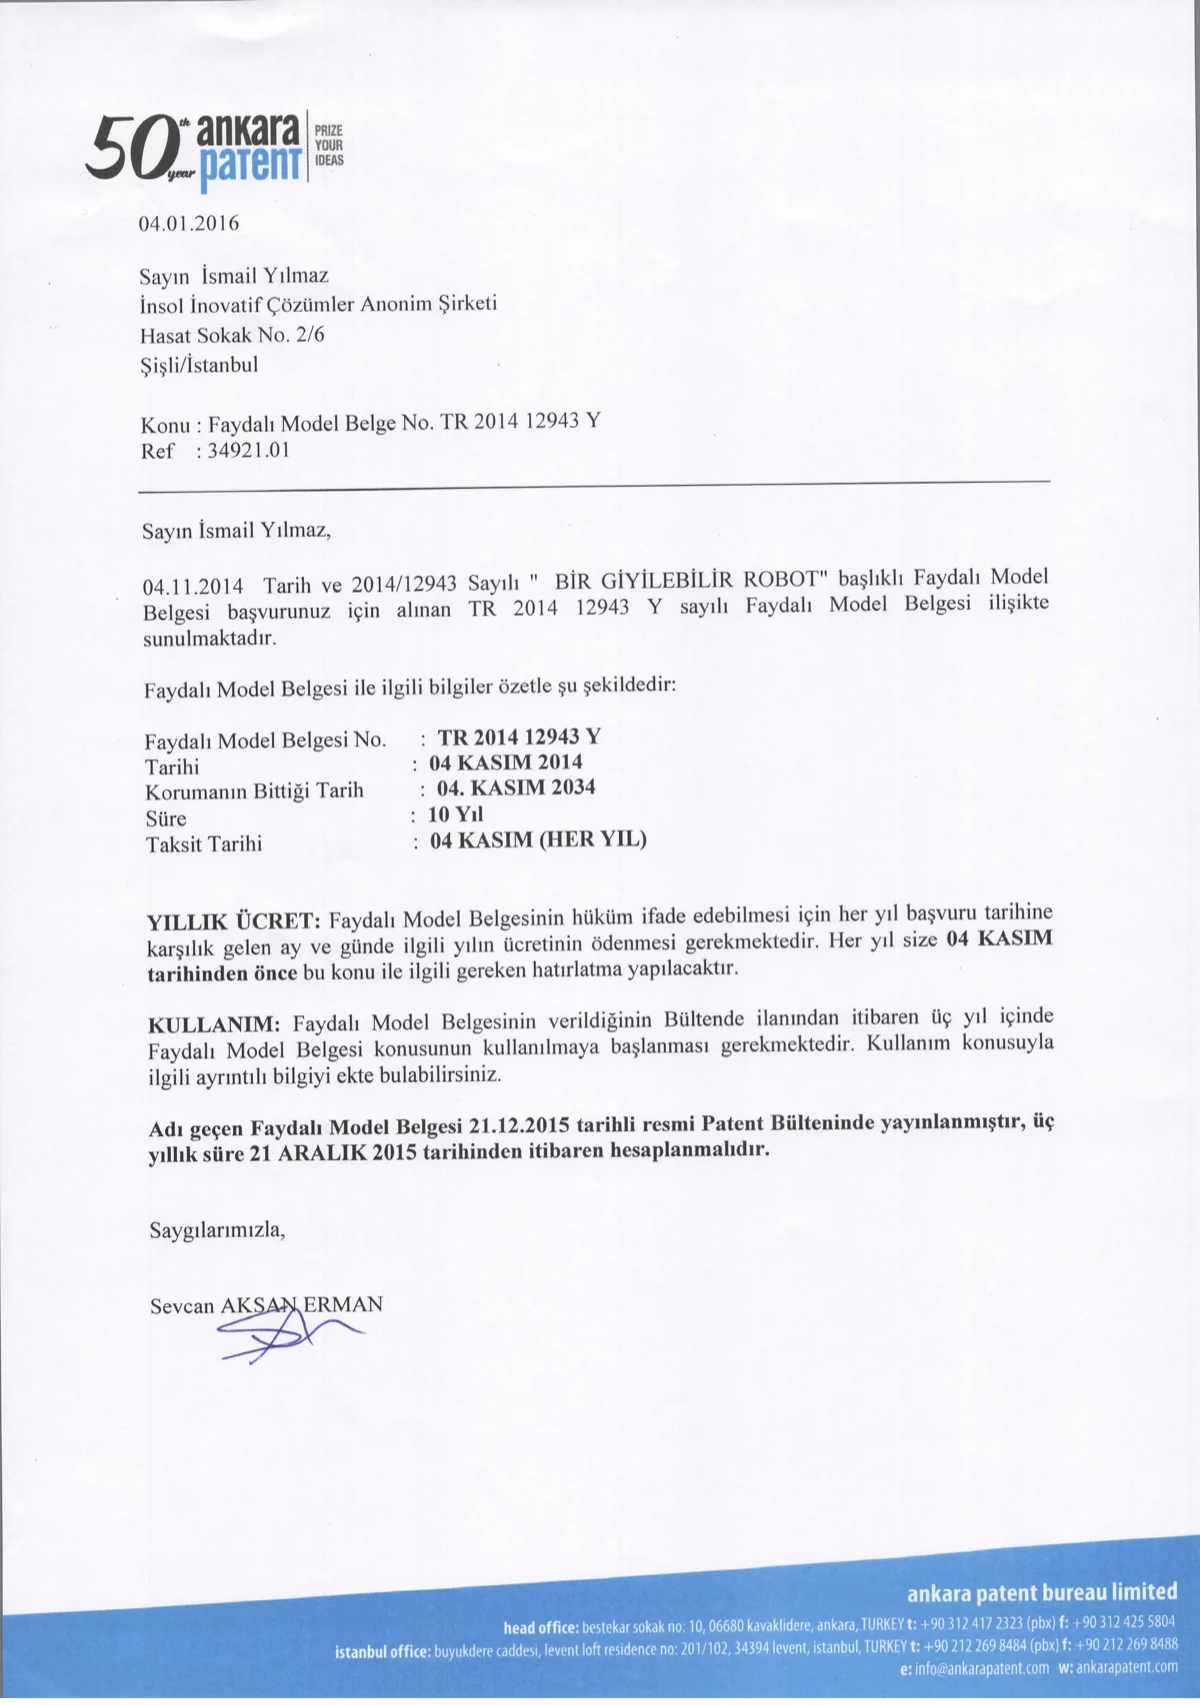 TR 2014 12943 Y
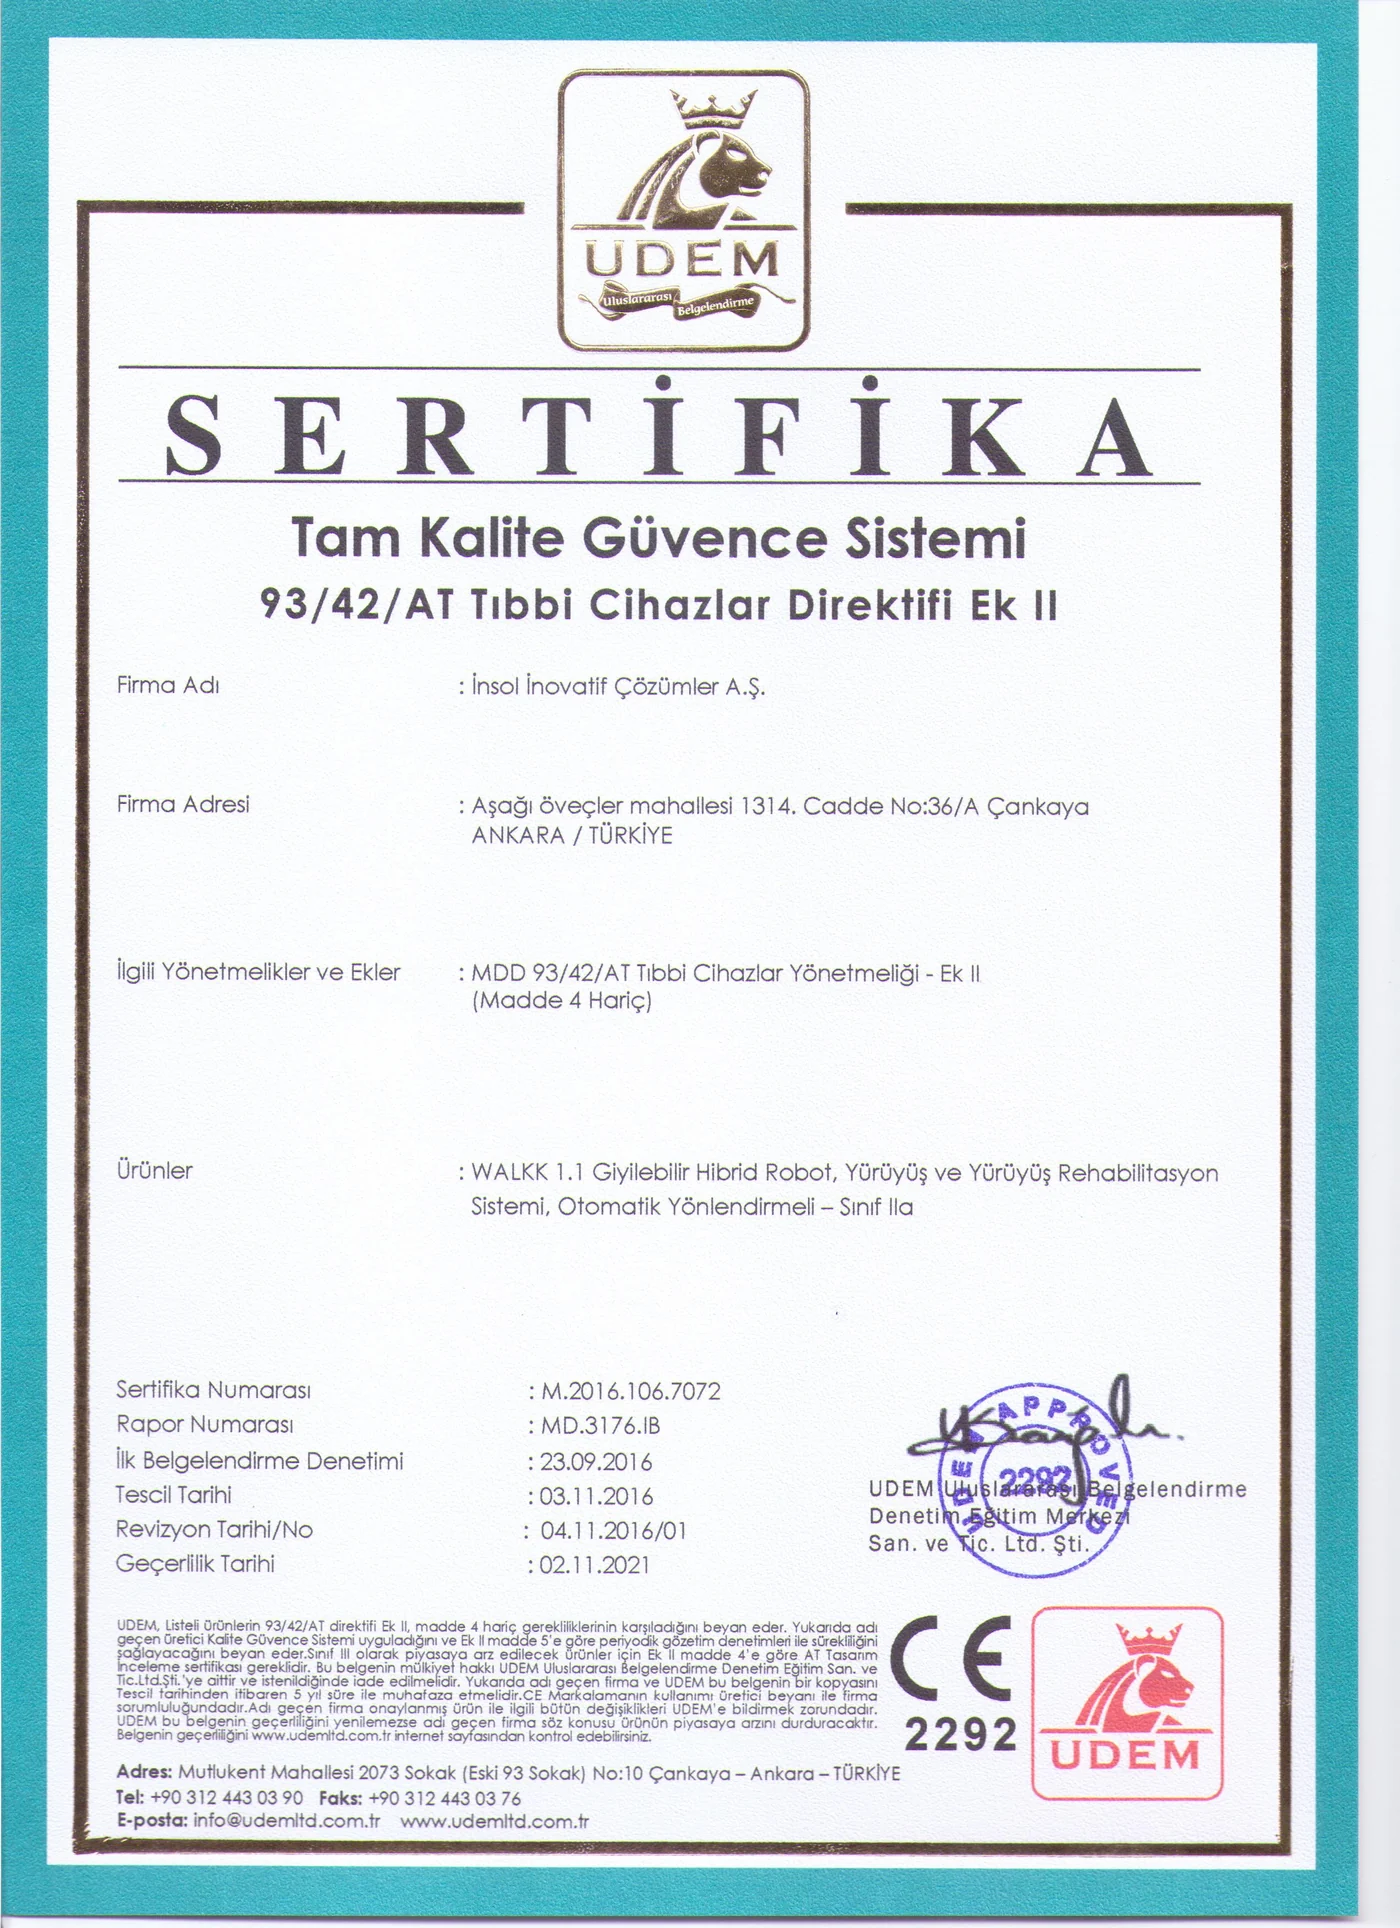 CE 2292 / Class IIa
Bu üç görünüm, WALKK®'ın oturma konumundan ayağa kalkmaya ve destekli yürümeye uzanan temel hareket dizisini gösterir.
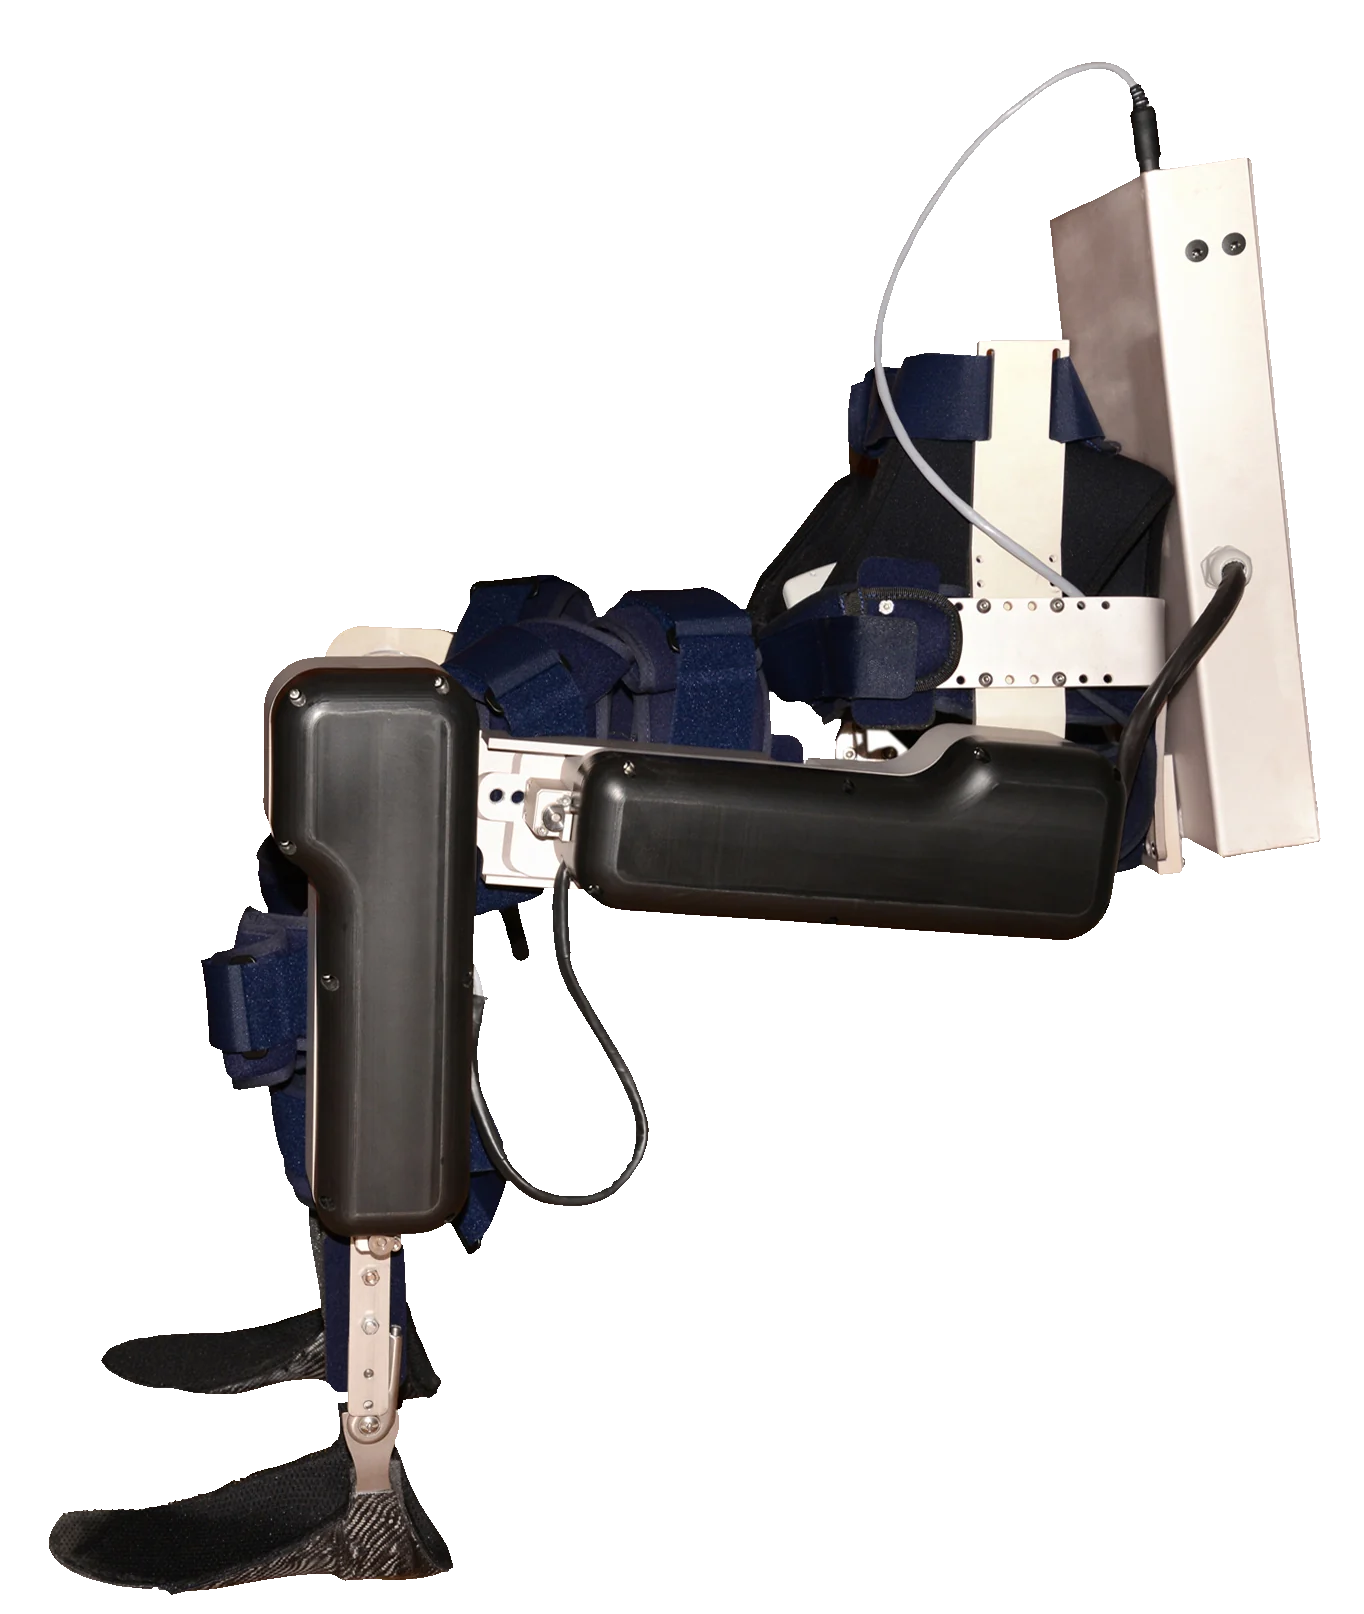
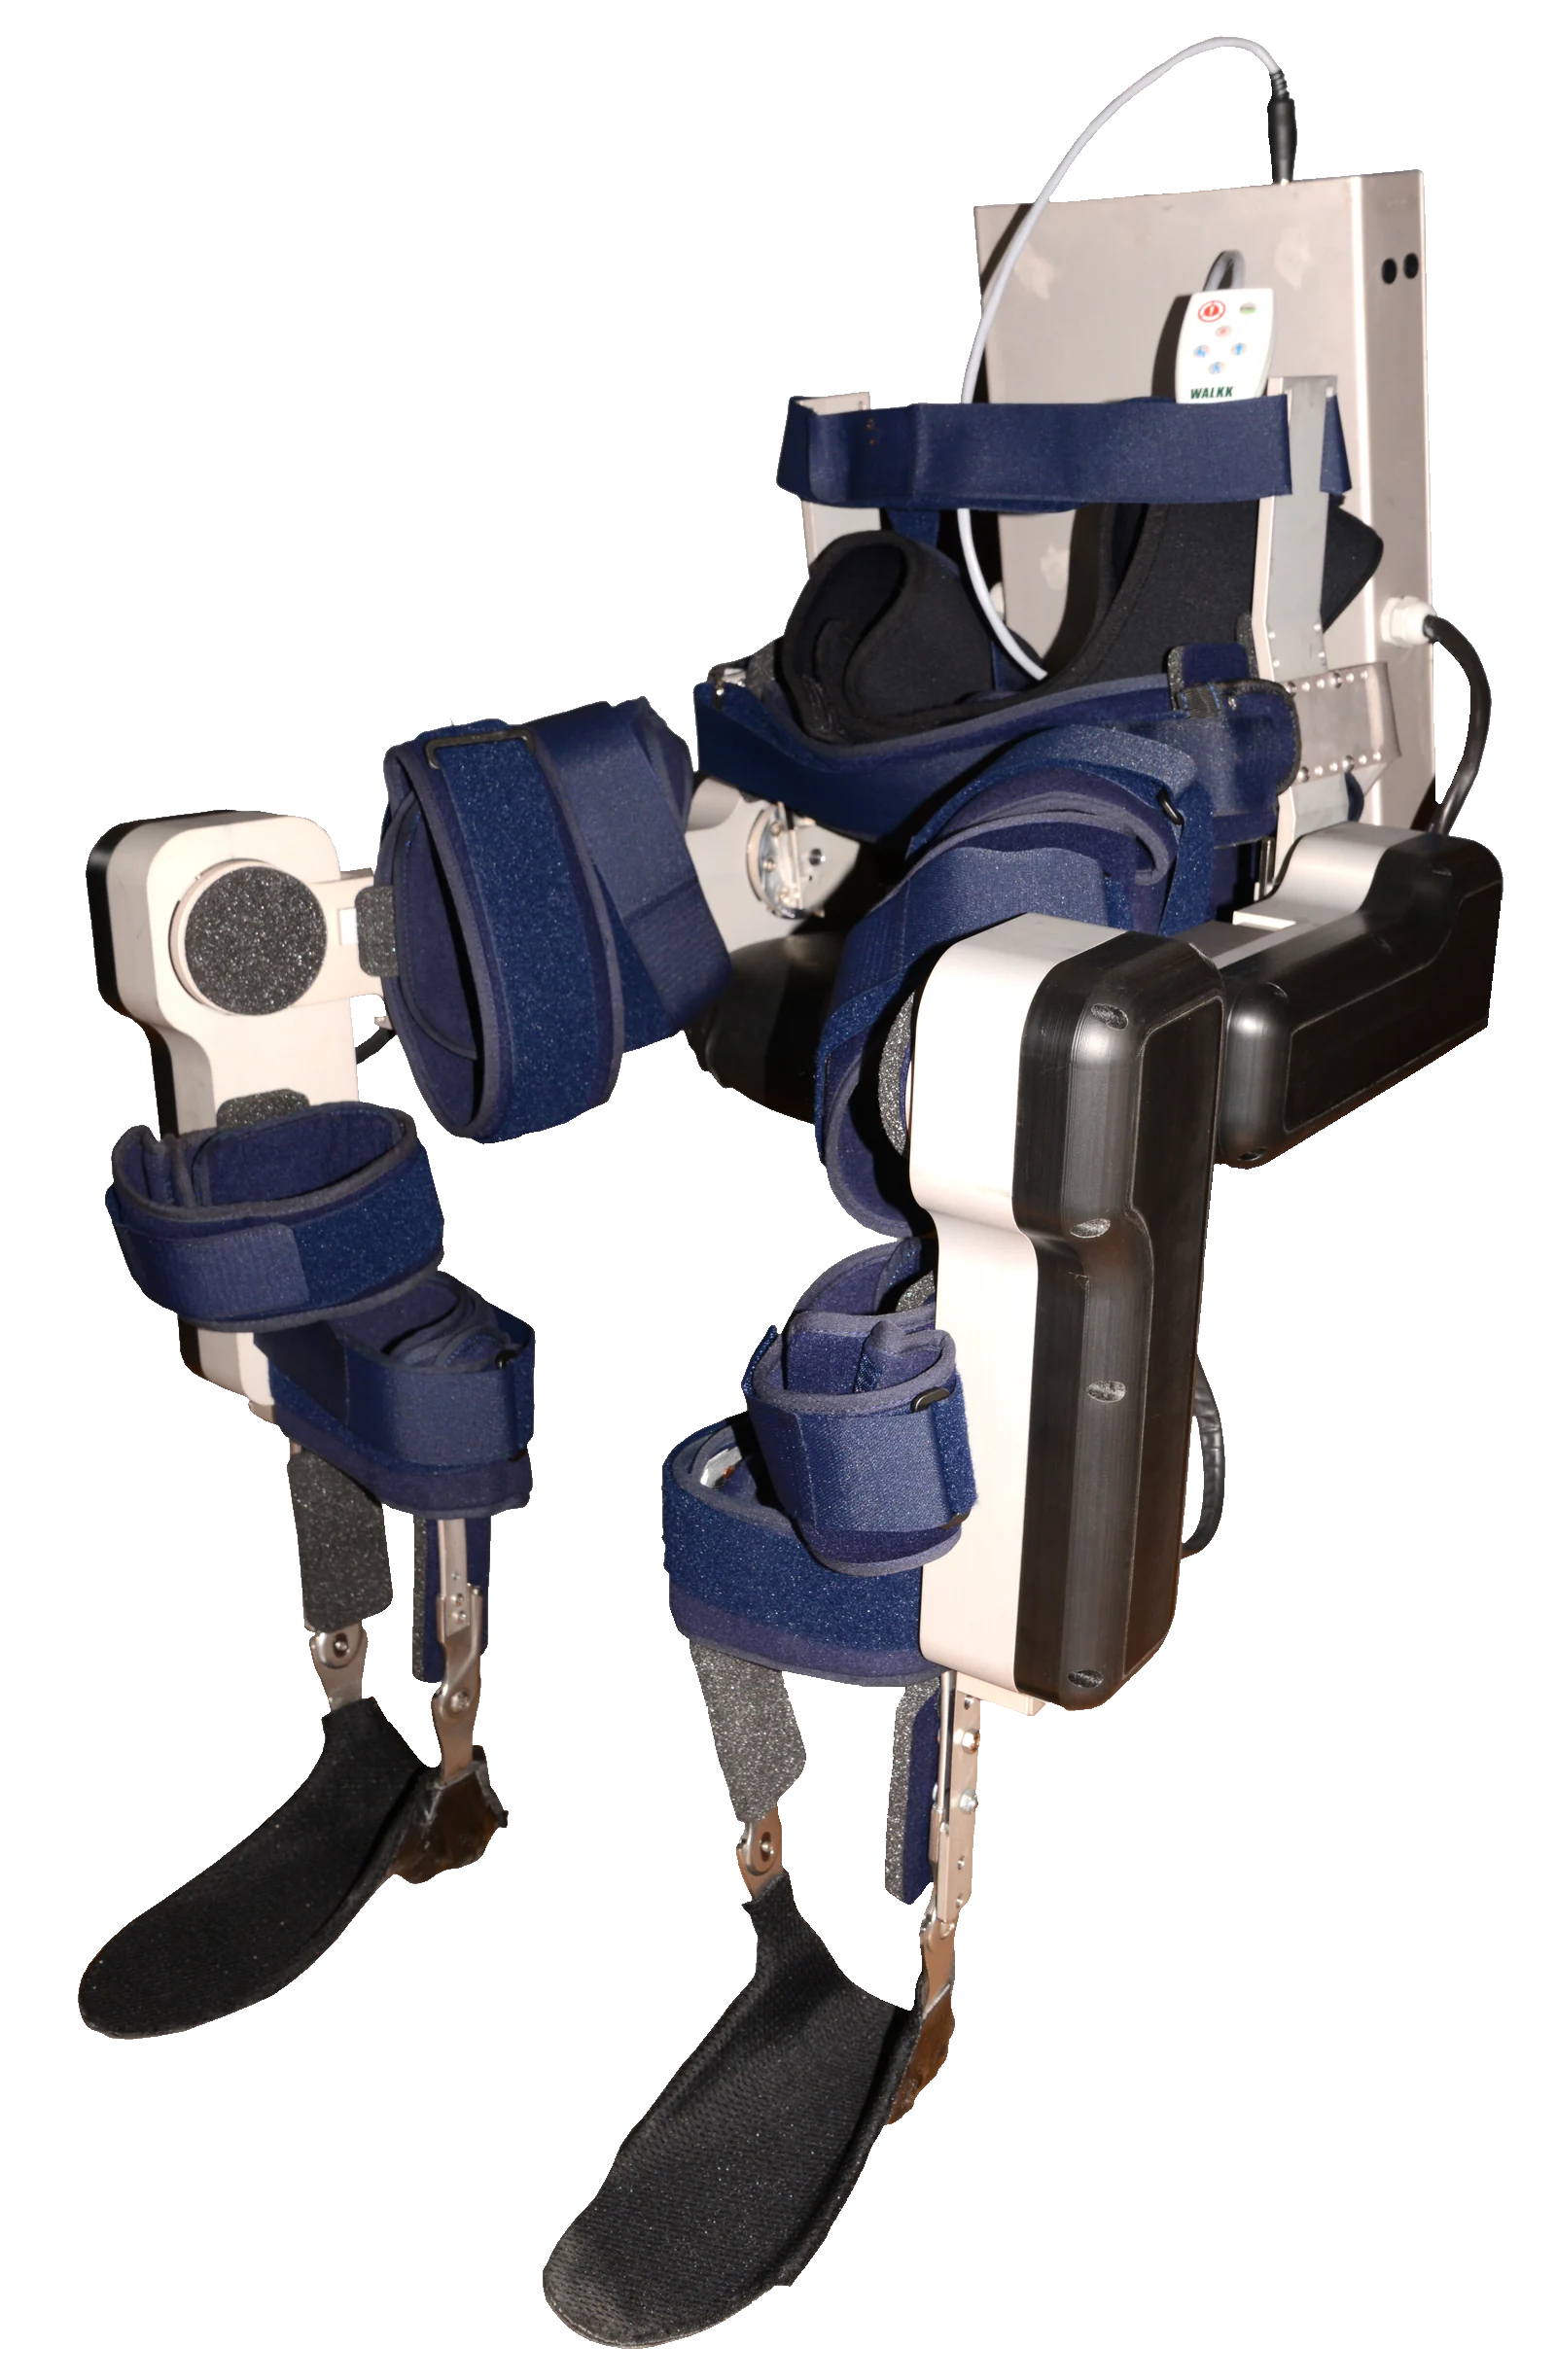
WALKK®'ın üç aşamalı güvenlik tertibatı; elektronik izleme, elektromekanik sınırlandırma ve mekanik kilit sistemlerini birlikte kullanır.
Akım seviyesini izler. Aşırı akım ve sigorta algılama katmanı, sistemin elektronik güvenlik kontrolünü oluşturur.
Hareket açısını sınırlar. Açısal softpot sensörleri, eklem hareketlerinin tanımlı sınırlar içinde kalmasını destekler.
Fiziksel kilit sağlar. Mekanik kilit sistemi, diğer iki kontrol katmanını fiziksel bir güvenlik seviyesiyle tamamlar.
WALKK®; bedene uyum sağlayan mekanik yapı, hareketi güvence altına alan elektronik katmanlar ve süreci görünür kılan kontrol yazılımını tek bir ürün mimarisinde buluşturur.
INSOL; giyilebilir robotik sistemler, medikal rehabilitasyon cihazları, gömülü kontrol yazılımları ve sensör/aktüatör mimarileri alanında %100 yerli ve tescilli AR-GE projeleri yürütmektedir.
Evet. WALKK®, TR 2014 12943 Y Faydalı Model Belgesi'ne sahip; CE 2292 ve MDD 93/42/EEC Class IIa standartlarında belgelendirilmiş, TİTCK kaydı yapılmış ve klinik testleri tamamlanmış bir medikal robottur.
WALKK®, öncelikle paraplejik bireylerin klinik rehabilitasyon süreçlerinde ve günlük yaşam mobilitelerinde kullanılmak üzere tasarlanmıştır. Ayarlanabilir gövde ve bacak konstrüksiyonu 1.59 m ile 1.85 m boy aralığındaki farklı antropometrik yapılara uyum sağlar. Nihai uygunluk uzman değerlendirmesiyle belirlenir.
WALKK®, medikal robotik veya AR-GE yetkinliklerimiz hakkında görüşmek istediğiniz konuyu kısaca paylaşın. Talebinizi doğru başlık altında değerlendirelim.
